מדידת מרחק למיקום רובוט בהרכבת רכב
מרכב הרכב חייב לעצור בדיוק במקום המיועד כדי שהרובוט יוכל להכניס את מכלול תא הנהג בין עמודי A ו-B.
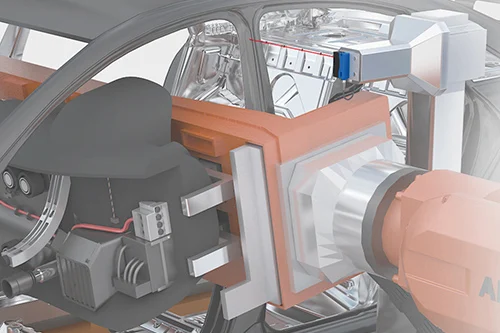
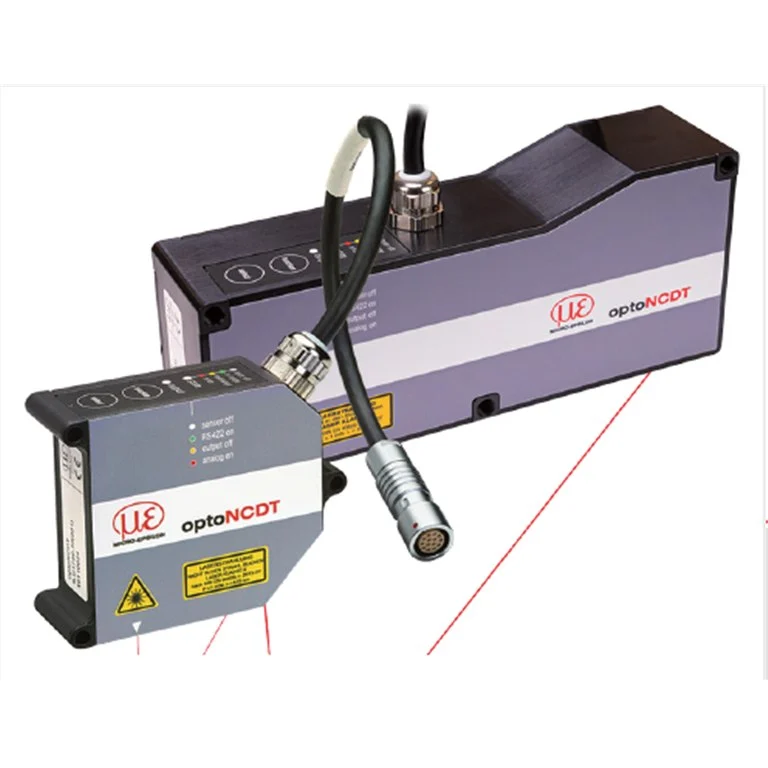
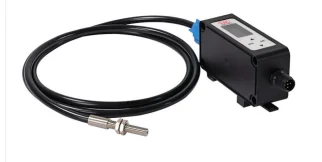
מרכב הרכב חייב לעצור בדיוק במקום המיועד כדי שהרובוט יוכל להכניס את מכלול תא הנהג בין עמודי A ו-B. חיישני לייזר בזמן מעוף optoNCDT ILR1030-8/LC1 של Micro-Epsilon מזהים את מיקום העצירה. זמן התגובה הקצר מתאים ליישום זה וליישומים דומים. החיישן נמצא בצד קו ההרכבה שבו נמצא הרובוט. המדידה מתבצעת ב-100 Hz בגובה עמודי A ו-B, ממרחק של כ-600 עד 700 mm.
יישום: מדידת מרחק במשימות מיקום רובוט.
הבעיה
מרכב הרכב חייב לעצור בדיוק במקום המיועד כדי שהרובוט יוכל להכניס את מכלול תא הנהג בין עמודי A ו-B.
השיטה
מרכב הרכב חייב לעצור בדיוק במקום המיועד כדי שהרובוט יוכל להכניס את מכלול תא הנהג בין עמודי A ו-B. חיישני לייזר בזמן מעוף optoNCDT ILR1030-8/LC1 של Micro-Epsilon מזהים את מיקום העצירה. זמן התגובה הקצר מתאים ליישום זה וליישומים דומים. החיישן נמצא בצד קו ההרכבה שבו נמצא הרובוט. המדידה מתבצעת ב-100 Hz בגובה עמודי A ו-B, ממרחק של כ-600 עד 700 mm. יישום: מדידת מרחק במשימות מיקום רובוט.